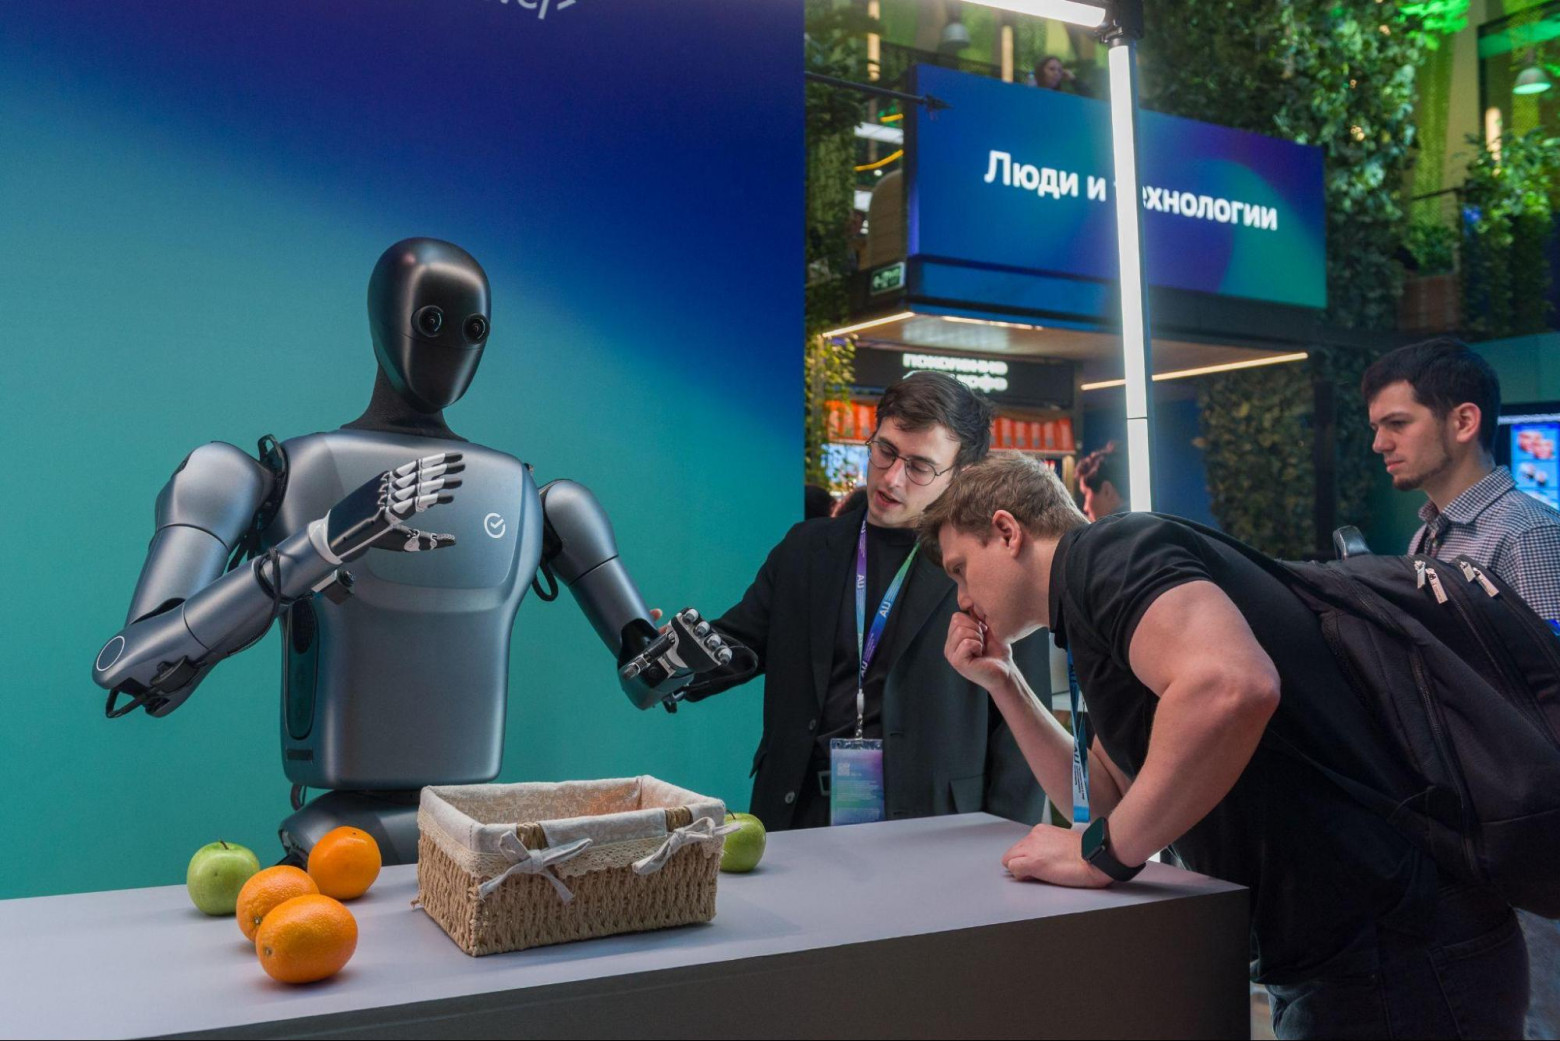
Компания «Сбер» сделала открытыми исходный код на Python и веса модели для своего робота Грина, разместив их на GitHub и Hugging Face. Теперь любой желающий может изучить работу нейросети Green-VLA, которая используется для обучения роботов компании выполнению различных задач на разных типах оборудования.
Модель Green-VLA предназначена для управления антропоморфными роботами, мобильными манипуляторами и стационарными роботизированными руками. Обучение проходит поэтапно: сначала используются веб-данные, затем примеры, полученные с реальных роботов, после чего модель несколько раз дообучается. Проект опубликован под лицензией MIT, поэтому его можно свободно применять в собственных разработках.
В феврале 2026 года «Сбер» выпустил технический отчёт Green-VLA, посвящённый развитию технологии Physical AI — моделей класса Vision–Language–Action (VLA). Такие системы позволяют роботам воспринимать окружающую среду, понимать инструкции на естественном языке и преобразовывать их в физические действия. Модель Green-VLA, созданная на базе нейросети ГигаЧат, описывает практический подход к обучению подобных систем — от базового обучения до адаптации поведения робота в реальных условиях. В отчёте основное внимание уделяется не демонстрациям, а методологии, которую исследователи и инженеры могут использовать для создания надёжных робототехнических решений. Документ доступен на arXiv и Hugging Face.
Ранее руководитель команды Body Development Центра робототехники «Сбера» Денис Дмитриев рассказал в видеодокладе о процессе создания робота Грина, разработке его компонентов, обучении и управлении.
По его словам:
«Сбер» также раскрыл основные характеристики антропоморфного робота, подчеркнув, что он создан собственными силами российских инженеров на базе современных AI-технологий.
Основные параметры робота Грина:
Модель Green-VLA предназначена для управления антропоморфными роботами, мобильными манипуляторами и стационарными роботизированными руками. Обучение проходит поэтапно: сначала используются веб-данные, затем примеры, полученные с реальных роботов, после чего модель несколько раз дообучается. Проект опубликован под лицензией MIT, поэтому его можно свободно применять в собственных разработках.
В феврале 2026 года «Сбер» выпустил технический отчёт Green-VLA, посвящённый развитию технологии Physical AI — моделей класса Vision–Language–Action (VLA). Такие системы позволяют роботам воспринимать окружающую среду, понимать инструкции на естественном языке и преобразовывать их в физические действия. Модель Green-VLA, созданная на базе нейросети ГигаЧат, описывает практический подход к обучению подобных систем — от базового обучения до адаптации поведения робота в реальных условиях. В отчёте основное внимание уделяется не демонстрациям, а методологии, которую исследователи и инженеры могут использовать для создания надёжных робототехнических решений. Документ доступен на arXiv и Hugging Face.
Ранее руководитель команды Body Development Центра робототехники «Сбера» Денис Дмитриев рассказал в видеодокладе о процессе создания робота Грина, разработке его компонентов, обучении и управлении.
По его словам:
- работа над роботом началась в 2022 году, а первые прототипы конечностей появились в 2024 году;
- из-за нехватки подходящих компонентов на рынке многие детали и программное обеспечение пришлось разрабатывать самостоятельно, включая оптимизационный фреймворк для подбора параметров приводов;
- вся электроника робота была создана внутри компании;
- в конструкции используются собственные решения, например маршрутизаторы и системы распределения питания;
- робот оснащён двумя мощными вычислительными модулями, одним GPU и большим количеством микроконтроллеров;
- инженерам пришлось разработать собственные алгоритмы управления движением — со временем они перешли от подходов на базе MPC (model predictive control) к нейросетевым решениям;
- было создано несколько прототипов с различными способами передвижения, а сложности модульной архитектуры удалось решить с помощью технологий ИИ;
- в итоге система управления получила иерархическую структуру: быструю систему инференса на базе нейросети, систему локальной навигации и уровень принятия решений;
- во время испытаний инженеры круглосуточно ремонтировали прототипы после падений;
- первый вариант робота, показанный на презентации, был собран весной 2025 года.
«Сбер» также раскрыл основные характеристики антропоморфного робота, подчеркнув, что он создан собственными силами российских инженеров на базе современных AI-технологий.
Основные параметры робота Грина:
- физические возможности сопоставимы с человеческими;
- рост — 180 см;
- вес — 75 кг;
- скорость передвижения — до 0,9 м/с;
- оснащён 10 камерами и лидарами для обработки визуальной информации;
- имеет 41 степень свободы движений;
- оборудован силомоментными пальцами и инерциальными модулями для поддержания равновесия и точности действий;
- понимает человеческую речь и может разговаривать благодаря интеграции с GigaChat;
- способен самостоятельно перемещаться, ориентироваться в пространстве и обходить препятствия;
- выполняет простые задачи и умеет корректировать собственные ошибки.