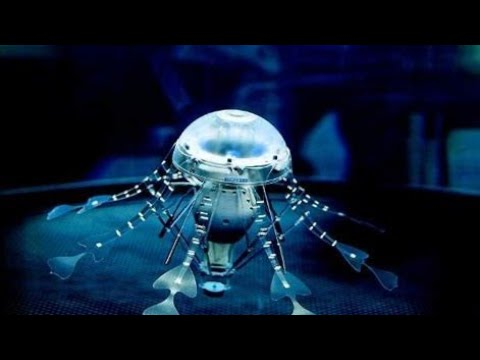
Новое устройство под названием Jellyfish Magnetic Soft Robot (J-MSR) копирует принцип движения настоящих медуз — за счёт согласованного сжатия и расправления купола. От встроенного источника питания инженеры отказались: роботом управляют внешние магнитные поля, благодаря чему он остаётся компактным и эластичным. В жидкой среде J-MSR развивает рекордную скорость и способен решать сложные медицинские задачи.
При проектировании учёные использовали комплексную магнитно-гидродинамическую симуляцию, охватывающую взаимодействие магнитного поля, жидкости и твёрдых тел. Это дало возможность тонко подстроить ключевые параметры — плотность магнитного потока и фазы движения — ради снижения сопротивления и повышения тяги. За основу взята асимметричная схема, повторяющая поведение живых медуз: сокращение купола происходит быстрее, чем его возвращение в исходное состояние. Такая асимметрия позволяет мощнее отталкивать жидкость назад и сохранять устойчивость в фазе скольжения.
«Настоящие медузы перемещаются за счёт пространственной и временной асимметрии: сжатие купола проходит быстрее и охватывает большую площадь, чем восстановление», — пояснил руководитель исследования профессор Цюаньлян Цао (Quanliang Cao). По его словам, команда воспроизвела этот принцип с помощью асимметричной трапециевидной формы магнитного поля, но пошла дальше — оптимизировав сразу шесть параметров волнового сигнала, включая положительную и отрицательную плотность магнитного потока и длительность фаз предварительной нагрузки, сокращения, скольжения и восстановления.
В результате робот разогнался до 14,85 длины собственного тела в секунду — и это при отрицательной плавучести. Для сравнения: предыдущие аналоги не превышали отметку в 10 длин тела в секунду. Такой прирост обеспечивается комбинацией стремительного сжатия и аккуратно выверенной фазы скольжения, минимизирующей сопротивление среды.
На испытаниях в модели свиного желудка J-MSR показал, что умеет переключаться между разными режимами передвижения, обходя препятствия. Меняя внутренние схемы намагничивания и используя трёхкоординатную систему катушек Гельмгольца, аппарат способен двигаться под углами от 0° до 122°, перекатываться, преодолевать наклонные поверхности и проходить по узким и изогнутым путям.
Дополнительно исследователи реализовали беспроводную подачу энергии и активацию функций с помощью магнитных полей двух разных частот: низкие отвечают за перемещение, высокие — за работу встроенных модулей, например нагревательных элементов или генераторов сигналов.
Внутри робота есть полость диаметром 10 мм, куда можно поместить датчики или хирургические инструменты. Во время тестов он успешно перемещал светодиоды, индукционные катушки и микроиглы, не теряя в скорости. Конструкция с переменной плотностью позволяет аппарату ненадолго «надуваться» и регулировать плавучесть за счёт испарения легкокипящей жидкости — благодаря этому он может захватывать предметы и поднимать их.
В медицинских экспериментах закреплённая на роботе микроигла попадала в цель с точностью 4,4 ± 1,85 мм в модели желудка. J-MSR также работал в связке с капсульным эндоскопом, наклоняясь до 21,8° для съёмки с разных ракурсов. В дальнейшем команда намерена реализовать полноценное трёхмерное управление, внедрить оптимизацию на базе машинного обучения и обеспечить автономную навигацию с обратной связью для клинического применения.
Исследование демонстрирует, что мягкая робототехника способна объединить гидродинамику, магнитное управление и медицинские функции на одной платформе — без какого-либо встроенного источника энергии. «Мы уверены, что эта разработка откроет новые горизонты в малоинвазивной диагностике и терапии — от обследования желудка до адресной доставки лекарств, причём без аккумуляторов и проводов», — подытожил профессор Цао.
Работа под названием «Сверхбыстрые и универсальные магнитные мягкие роботы, вдохновлённые медузами, для биомедицинских применений» опубликована в журнале Cyborg and Bionic Systems.